Linear converging guidance model. More...
#include <linear.hpp>
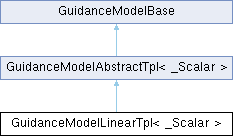
Public Types | |
| typedef GuidanceModelAbstractTpl< Scalar > | Base |
| typedef Base::GuidanceDataAbstract | GuidanceDataAbstract |
| typedef MathBaseTpl< Scalar > | MathBase |
| typedef MathBase::MatrixXs | MatrixXs |
| typedef MathBase::VectorXs | VectorXs |
| Public Types inherited from GuidanceModelAbstractTpl< _Scalar > | |
| typedef GuidanceDataAbstractTpl< Scalar > | GuidanceDataAbstract |
| typedef MathBaseTpl< Scalar > | MathBase |
| typedef MathBase::MatrixXs | MatrixXs |
| typedef MathBase::VectorXs | VectorXs |
Public Member Functions | |
| GuidanceModelLinearTpl (const MatrixXs &gain) | |
| Initialize the model from a full gain matrix. | |
| GuidanceModelLinearTpl (const std::size_t nr, const Scalar &gain) | |
| Initialize the model from a scalar gain. | |
| GuidanceModelLinearTpl (const VectorXs &diagonal_gain) | |
| Initialize the model from a diagonal gain vector. | |
| virtual void | calc (const std::shared_ptr< GuidanceDataAbstract > &data, const Eigen::Ref< const VectorXs > &error) const override |
Compute  | |
| virtual void | calcDiff (const std::shared_ptr< GuidanceDataAbstract > &data, const Eigen::Ref< const VectorXs > &error) const override |
Compute  | |
| template<typename NewScalar> | |
| GuidanceModelLinearTpl< NewScalar > | cast () const |
| Cast the guidance model to a different scalar type. | |
| const MatrixXs & | get_gain () const |
| Return the feedback-gain matrix. | |
| virtual void | print (std::ostream &os) const override |
| Print the model parameters. | |
| void | set_gain (const MatrixXs &gain) |
| Set the feedback-gain matrix. | |
| Public Member Functions inherited from GuidanceModelAbstractTpl< _Scalar > | |
| GuidanceModelAbstractTpl (const std::size_t nr) | |
| Initialize the guidance-model dimension. | |
| virtual std::shared_ptr< GuidanceDataAbstract > | createData () const |
| Allocate the precomputed guidance data. | |
| std::size_t | get_nr () const |
| Return the error and desired-rate dimension. | |
Public Attributes | |
| EIGEN_MAKE_ALIGNED_OPERATOR_NEW typedef _Scalar | Scalar |
| Public Attributes inherited from GuidanceModelAbstractTpl< _Scalar > | |
| EIGEN_MAKE_ALIGNED_OPERATOR_NEW typedef _Scalar | Scalar |
Additional Inherited Members | |
| Protected Member Functions inherited from GuidanceModelAbstractTpl< _Scalar > | |
| void | checkErrorDimension (const Eigen::Ref< const VectorXs > &error) const |
| void | checkJacobianDimension (const Eigen::Ref< const MatrixXs > &Ge) const |
| void | checkRateDimension (const Eigen::Ref< const VectorXs > &g) const |
| Protected Attributes inherited from GuidanceModelAbstractTpl< _Scalar > | |
| std::size_t | nr_ |
Detailed Description
class crocoddyl::GuidanceModelLinearTpl< _Scalar >
Linear converging guidance model.
It implements

where 
Definition at line 26 of file linear.hpp.
Member Typedef Documentation
◆ Base
| typedef GuidanceModelAbstractTpl<Scalar> Base |
Definition at line 32 of file linear.hpp.
◆ MathBase
| typedef MathBaseTpl<Scalar> MathBase |
Definition at line 33 of file linear.hpp.
◆ GuidanceDataAbstract
| typedef Base::GuidanceDataAbstract GuidanceDataAbstract |
Definition at line 34 of file linear.hpp.
◆ VectorXs
| typedef MathBase::VectorXs VectorXs |
Definition at line 35 of file linear.hpp.
◆ MatrixXs
| typedef MathBase::MatrixXs MatrixXs |
Definition at line 36 of file linear.hpp.
Constructor & Destructor Documentation
◆ GuidanceModelLinearTpl() [1/3]
| explicit |
Initialize the model from a full gain matrix.
- Parameters
[in] gain Square feedback-gain matrix 
◆ GuidanceModelLinearTpl() [2/3]
| explicit |
Initialize the model from a diagonal gain vector.
- Parameters
[in] diagonal_gain Diagonal entries of
◆ GuidanceModelLinearTpl() [3/3]
| GuidanceModelLinearTpl | ( | const std::size_t | nr, |
| const Scalar & | gain ) |
Initialize the model from a scalar gain.
- Parameters
[in] nr Task dimension. [in] gain Scalar gain used on the identity matrix.
Member Function Documentation
◆ calc()
| overridevirtual |
Compute
- Parameters
[in,out] data Preallocated guidance data. [in] error Task error 

Implements GuidanceModelAbstractTpl< _Scalar >.
◆ calcDiff()
| overridevirtual |
Compute
- Parameters
[in,out] data Preallocated guidance data. [in] error Task error
Implements GuidanceModelAbstractTpl< _Scalar >.
◆ get_gain()
| const MatrixXs & get_gain | ( | ) | const |
Return the feedback-gain matrix.
- Returns
- The constant gain matrix
◆ set_gain()
| void set_gain | ( | const MatrixXs & | gain | ) |
Set the feedback-gain matrix.
- Parameters
[in] gain Square feedback-gain matrix
◆ print()
| overridevirtual |
Print the model parameters.
- Parameters
[out] os Output stream.
Reimplemented from GuidanceModelAbstractTpl< _Scalar >.
Member Data Documentation
◆ Scalar
| EIGEN_MAKE_ALIGNED_OPERATOR_NEW typedef _Scalar Scalar |
Definition at line 31 of file linear.hpp.
The documentation for this class was generated from the following files:
- /build/source/include/crocoddyl/core/fwd.hpp
- /build/source/include/crocoddyl/core/guidance/linear.hpp
