Differentiable mapping from a task error to a desired task rate. More...
#include <guidance-base.hpp>
Public Types | |
| typedef GuidanceDataAbstractTpl< Scalar > | GuidanceDataAbstract |
| typedef MathBaseTpl< Scalar > | MathBase |
| typedef MathBase::MatrixXs | MatrixXs |
| typedef MathBase::VectorXs | VectorXs |
Public Member Functions | |
| GuidanceModelAbstractTpl (const std::size_t nr) | |
| Initialize the guidance-model dimension. | |
| virtual void | calc (const std::shared_ptr< GuidanceDataAbstract > &data, const Eigen::Ref< const VectorXs > &error) const =0 |
Compute the desired task rate  | |
| virtual void | calcDiff (const std::shared_ptr< GuidanceDataAbstract > &data, const Eigen::Ref< const VectorXs > &error) const =0 |
Compute  | |
| virtual std::shared_ptr< GuidanceDataAbstract > | createData () const |
| Allocate the precomputed guidance data. | |
| std::size_t | get_nr () const |
| Return the error and desired-rate dimension. | |
| virtual void | print (std::ostream &os) const |
| Print relevant information about the guidance model. | |
Public Attributes | |
| EIGEN_MAKE_ALIGNED_OPERATOR_NEW typedef _Scalar | Scalar |
Protected Attributes | |
| std::size_t | nr_ |
Detailed Description
class crocoddyl::GuidanceModelAbstractTpl< _Scalar >
Differentiable mapping from a task error to a desired task rate.
A guidance model implements

The input and output dimensions are deliberately identical. Mixed-unit tasks (for example, an SE(3) error) should use a block-structured model or a task-specific metric instead of a single radial norm.
Implementations must not allocate in calc() or calcDiff(). The caller owns the preallocated data storage.
The model exposes the generic relation

Definition at line 46 of file guidance-base.hpp.
Member Typedef Documentation
◆ MathBase
| typedef MathBaseTpl<Scalar> MathBase |
Definition at line 51 of file guidance-base.hpp.
◆ GuidanceDataAbstract
| typedef GuidanceDataAbstractTpl<Scalar> GuidanceDataAbstract |
Definition at line 52 of file guidance-base.hpp.
◆ VectorXs
| typedef MathBase::VectorXs VectorXs |
Definition at line 53 of file guidance-base.hpp.
◆ MatrixXs
| typedef MathBase::MatrixXs MatrixXs |
Definition at line 54 of file guidance-base.hpp.
Constructor & Destructor Documentation
◆ GuidanceModelAbstractTpl()
| explicit |
Initialize the guidance-model dimension.
- Parameters
[in] nr Dimension of the task error and desired task rate.
Member Function Documentation
◆ createData()
| virtual |
Allocate the precomputed guidance data.
- Returns
- A zero-initialized data object sized from the model.
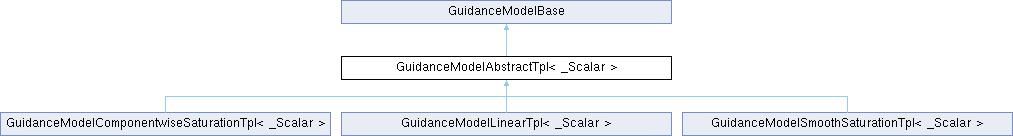
Reimplemented in GuidanceModelComponentwiseSaturationTpl< _Scalar >, GuidanceModelComponentwiseSaturationTpl< double >, GuidanceModelSmoothSaturationTpl< _Scalar >, and GuidanceModelSmoothSaturationTpl< double >.
◆ calc()
| pure virtual |
Compute the desired task rate
- Parameters
[in,out] data Preallocated guidance data. [in] error Task error 

Implemented in GuidanceModelComponentwiseSaturationTpl< _Scalar >, GuidanceModelComponentwiseSaturationTpl< double >, GuidanceModelLinearTpl< _Scalar >, GuidanceModelLinearTpl< double >, GuidanceModelSmoothSaturationTpl< _Scalar >, and GuidanceModelSmoothSaturationTpl< double >.
◆ calcDiff()
| pure virtual |
Compute
- Parameters
[in,out] data Preallocated guidance data. [in] error Task error
Implemented in GuidanceModelComponentwiseSaturationTpl< _Scalar >, GuidanceModelComponentwiseSaturationTpl< double >, GuidanceModelLinearTpl< _Scalar >, GuidanceModelLinearTpl< double >, GuidanceModelSmoothSaturationTpl< _Scalar >, and GuidanceModelSmoothSaturationTpl< double >.
◆ get_nr()
| std::size_t get_nr | ( | ) | const |
Return the error and desired-rate dimension.
- Returns
- Dimension of the task error and desired task rate.
◆ print()
| virtual |
Print relevant information about the guidance model.
- Parameters
[out] os Output stream.
Reimplemented in GuidanceModelComponentwiseSaturationTpl< _Scalar >, GuidanceModelComponentwiseSaturationTpl< double >, GuidanceModelLinearTpl< _Scalar >, GuidanceModelLinearTpl< double >, GuidanceModelSmoothSaturationTpl< _Scalar >, and GuidanceModelSmoothSaturationTpl< double >.
Member Data Documentation
◆ Scalar
| EIGEN_MAKE_ALIGNED_OPERATOR_NEW typedef _Scalar Scalar |
Definition at line 50 of file guidance-base.hpp.
◆ nr_
| protected |
Definition at line 108 of file guidance-base.hpp.
The documentation for this class was generated from the following files:
- /build/source/include/crocoddyl/core/fwd.hpp
- /build/source/include/crocoddyl/core/guidance-base.hpp
